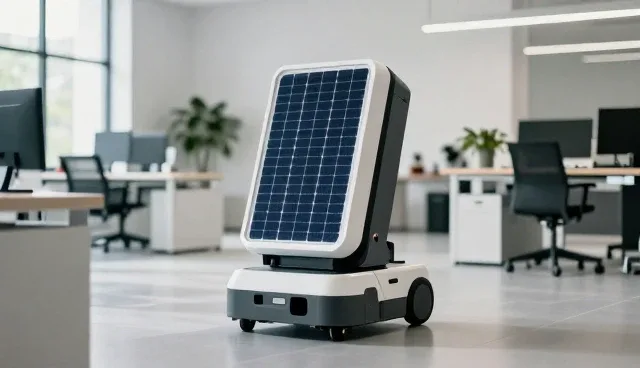
在当前光伏电站运维管理中,光伏组件的清洁度直接影响发电效率。随着组件面积的增大和灰尘积累问题的加剧,传统人工清洗方式已难以满足高效率、低成本的运维需求。光伏组件清洗机器人作为一项新型运维工具,正在逐步被应用于多个场景。然而,其应用过程中仍存在一些关键检查点需要重点关注。本文结合实际运维需求,分析清洗机器人在不同场景中的应用要点,以提升运维效率和系统稳定性。
一、环境适应性检查
机器人在不同地形和光照条件下运行时,需检查其爬坡能力、避障系统及定位精度。例如,在倾斜角度较大的屋顶或山地电站中,机器人需要具备足够的越障能力,以避免因地形问题导致设备损坏。同时,光照强度会影响机器人视觉识别系统的运行效果,需定期校准传感器,确保在强光或逆光环境下仍能准确识别组件表面污垢。
二、清洗液与设备兼容性检查
清洗机器人所使用的清洗液种类和浓度需与组件材质兼容,避免因化学反应造成表面损伤。例如,硅基组件对酸性清洗液较为敏感,而玻璃表面则需避免使用含颗粒物的清洁剂。同时,清洗液的储存和使用环境应保持密封,防止挥发或污染。运维人员应定期检查清洗液的使用状态,并根据实际清洁效果调整浓度比例。
三、系统安全性和稳定性检查
在运行过程中,需确保机器人控制系统与电站监控平台实现稳定连接,防止因信号中断导致清洗任务中断。同时,机器人应配备紧急停止按钮和防碰撞机制,以避免因意外碰撞造成设备损坏。定期检查控制模块的运行状态,确保软件和硬件均处于良好工作状态。
光伏组件清洗机器人应用方案对比
| 方案名称 | 基本做法 | 适用条件 | 准备事项 | 注意事项 |
|---|---|---|---|---|
| 基础清洁方案 | 采用高压水冲洗 | 适用于灰尘较多的平地电站 | 准备水源和水压设备 | 定期检查水压系统及密封性 |
| 化学清洗方案 | 使用专用清洗液喷洒 | 适用于油污或盐碱污染 | 准备清洗液和喷洒装置 | 确保清洗液与组件材质兼容 |
| 智能定位方案 | 基于视觉识别自动规划路径 | 适用于组件排列整齐的中大型电站 | 安装视觉识别模块 | 定期校准摄像头和传感器 |
| 远程监控方案 | 通过远程平台控制清洗进度 | 适用于远程或无人值守电站 | 配置通信模块和监控系统 | 确保网络信号稳定 |
| 低温运行方案 | 使用防冻液及加热模块 | 适用于寒冷气候地区的电站 | 准备防冻液和加热设备 | 定期检查设备的耐寒性能 |
| 模块化扩展方案 | 分区域部署清洗机器人 | 适用于组件分布不均或场地复杂的电站 | 划分清洁区域并配置多个机器人 | 确保各机器人之间协同作业 |
四、运维成本与效率对比检查
在选择清洗机器人时,需综合考虑设备采购、维护、能耗等成本因素。例如,部分机器人虽然初始投入较低,但后期维护费用较高;而高端型号虽然单价较高,但能实现更长的运行周期和更少的维修次数。运维团队应结合电站规模和清洁频率,选择性价比最高的设备方案,并建立定期维护和备件库存机制。
对于山东牛电光伏科技有限公司,建议在部署清洗机器人时,优先关注其在复杂地形和极端气候条件下的适应能力。同时,应建立标准化的运维流程,定期对机器人进行安全检查和系统维护,以保障其长期稳定运行。此外,可结合电站的实际清洁需求,选择适合的清洗液和控制方案,以提高整体运维效率。